20. Dodatek
20.1. Dodatek 1: Błędy kontrolera ruchu i sposoby ich rozwiązywania
Główny kod błędu |
Podrzędny kod błędu |
Opis |
|---|---|---|
0-Brak błędu |
0 |
Brak błędu |
1-Błąd punktu docelowego |
1 |
Błąd punktu docelowego stawu, możliwy do zresetowania |
1-Błąd punktu docelowego |
2 |
Błąd punktu docelowego linii (w tym niezgodność narzędzia), możliwy do zresetowania |
1-Błąd punktu docelowego |
3 |
Błąd punktu pośredniego łuku (w tym niezgodność narzędzia), możliwy do zresetowania |
1-Błąd punktu docelowego |
4 |
Błąd punktu docelowego łuku (w tym niezgodność narzędzia), możliwy do zresetowania |
1-Błąd punktu docelowego |
5 |
Odstęp między punktami łuku jest zbyt mały, możliwy do zresetowania |
1-Błąd punktu docelowego |
6 |
Błąd punktu pośredniego 1 okręgu/linii śrubowej (w tym niezgodność narzędzia), możliwy do zresetowania |
1-Błąd punktu docelowego |
7 |
Błąd punktu pośredniego 2 okręgu/linii śrubowej (w tym niezgodność narzędzia), możliwy do zresetowania |
1-Błąd punktu docelowego |
8 |
Błąd punktu pośredniego 3 okręgu/linii śrubowej (w tym niezgodność narzędzia), możliwy do zresetowania |
1-Błąd punktu docelowego |
9 |
Odstęp między punktami okręgu/linii śrubowej jest zbyt mały, możliwy do zresetowania |
1-Błąd punktu docelowego |
10 |
Błąd punktu docelowego TPD, możliwy do zresetowania |
1-Błąd punktu docelowego |
11 |
Narzędzie w instrukcji TPD jest niezgodne z bieżącym narzędziem, możliwy do zresetowania |
1-Błąd punktu docelowego |
12 |
Odchylenie między bieżącą instrukcją TPD a punktem początkowym następnej instrukcji jest zbyt duże, możliwy do zresetowania |
1-Błąd punktu docelowego |
13 |
Błąd przełączania narzędzia wewnętrznego/zewnętrznego, możliwy do zresetowania |
1-Błąd punktu docelowego |
14 |
Błąd punktu początkowego nowej linii śrubowej, możliwy do zresetowania |
1-Błąd punktu docelowego |
15 |
Błąd punktu docelowego nowej krzywej średniej, możliwy do zresetowania |
1-Błąd punktu docelowego |
17 |
Przekroczenie limitu instrukcji stawu PTP, możliwy do zresetowania |
1-Błąd punktu docelowego |
18 |
Przekroczenie limitu instrukcji stawu TPD, możliwy do zresetowania |
1-Błąd punktu docelowego |
19 |
Przekroczenie limitu instrukcji stawu LIN/ARC, możliwy do zresetowania |
1-Błąd punktu docelowego |
20 |
Przekroczenie prędkości w przestrzeni kartezjańskiej, niemożliwy do zresetowania |
1-Błąd punktu docelowego |
21 |
Przekroczenie limitu momentu obrotowego w przestrzeni stawów, możliwy do zresetowania |
1-Błąd punktu docelowego |
22 |
Przekroczenie limitu instrukcji stawu JOG, możliwy do zresetowania |
1-Błąd punktu docelowego |
23 |
Przekroczenie limitu prędkości instrukcji w przestrzeni stawu dla osi 1, możliwy do zresetowania |
1-Błąd punktu docelowego |
24 |
Przekroczenie limitu prędkości instrukcji w przestrzeni stawu dla osi 2, możliwy do zresetowania |
1-Błąd punktu docelowego |
25 |
Przekroczenie limitu prędkości instrukcji w przestrzeni stawu dla osi 3, możliwy do zresetowania |
1-Błąd punktu docelowego |
26 |
Przekroczenie limitu prędkości instrukcji w przestrzeni stawu dla osi 4, możliwy do zresetowania |
1-Błąd punktu docelowego |
27 |
Przekroczenie limitu prędkości instrukcji w przestrzeni stawu dla osi 5, możliwy do zresetowania |
1-Błąd punktu docelowego |
28 |
Przekroczenie limitu prędkości instrukcji w przestrzeni stawu dla osi 6, możliwy do zresetowania |
1-Błąd punktu docelowego |
29 |
Przekroczenie limitu prędkości sprzężenia zwrotnego stawu, niemożliwy do zresetowania |
1-Błąd punktu docelowego |
30 |
Zbyt duże odchylenie między instrukcją a sprzężeniem zwrotnym stawu, niemożliwy do zresetowania, wymagany restart |
1-Błąd punktu docelowego |
31 |
Błąd punktu docelowego DMP (w tym niezgodność narzędzia), możliwy do zresetowania |
1-Błąd punktu docelowego |
33 |
Zmiana konfiguracji stawu w następnej instrukcji (następna instrukcja ma osobliwą pozycję, użyj instrukcji PTP lub zmień następny punkt docelowy), możliwy do zresetowania |
1-Błąd punktu docelowego |
34 |
Zmiana konfiguracji stawu w bieżącej instrukcji (następna instrukcja ma osobliwą pozycję, użyj instrukcji PTP lub zmień następny punkt docelowy), możliwy do zresetowania |
1-Błąd punktu docelowego |
35 |
Przekroczenie limitu prędkości stawu w instrukcji LIN, możliwy do zresetowania |
1-Błąd punktu docelowego |
36 |
Przekroczenie progu prędkości adaptacyjnej w instrukcji LIN, możliwy do zresetowania |
1-Błąd punktu docelowego |
37 |
Nieosiągalny punkt w trajektorii, możliwy do zresetowania |
1-Błąd punktu docelowego |
38 |
Nieosiągalny punkt w trajektorii - osobliwa pozycja, możliwy do zresetowania |
1-Błąd punktu docelowego |
49 |
Błąd instrukcji, pomiędzy ARCSTART i ARCEND dozwolone są tylko instrukcje LIN i ARC, możliwy do zresetowania |
1-Błąd punktu docelowego |
50 |
Błąd instrukcji, pomiędzy WEAVESTART i WEAVEEND dozwolone są tylko instrukcje LIN i ARC, możliwy do zresetowania |
1-Błąd punktu docelowego |
51 |
Błąd parametrów spawania z oscylacją, możliwy do zresetowania |
1-Błąd punktu docelowego |
52 |
Odstęp między punktami spawania z oscylacją jest zbyt mały, możliwy do zresetowania |
1-Błąd punktu docelowego |
53 |
Nieosiągalny punkt w trajektorii oscylacji - osobliwa pozycja, możliwy do zresetowania |
1-Błąd punktu docelowego |
54 |
Nieosiągalny punkt w trajektorii oscylacji - przekroczenie limitu instrukcji stawu, możliwy do zresetowania |
1-Błąd punktu docelowego |
55 |
Nieosiągalny punkt w trajektorii oscylacji - błąd planowania (zgodność kierunku Z narzędzia z kierunkiem X ruchu do przodu), możliwy do zresetowania |
1-Błąd punktu docelowego |
56 |
Nieosiągalny punkt w trajektorii oscylacji - błąd punktu pośredniego łuku, możliwy do zresetowania |
1-Błąd punktu docelowego |
65 |
Zbyt duże odchylenie instrukcji czujnika laserowego, możliwy do zresetowania |
1-Błąd punktu docelowego |
66 |
Przerwanie instrukcji czujnika laserowego, przedwczesne zakończenie śledzenia spoiny, możliwy do zresetowania |
1-Błąd punktu docelowego |
81 |
Przekroczenie limitu prędkości instrukcji zewnętrznej osi, możliwy do zresetowania |
1-Błąd punktu docelowego |
82 |
Zbyt duże odchylenie między instrukcją a sprzężeniem zwrotnym zewnętrznej osi, niemożliwy do zresetowania, wymagany powrót do zera lub restart |
1-Błąd punktu docelowego |
83 |
Nieprawidłowa komunikacja z rozszerzonym urządzeniem peryferyjnym (zewnętrzna oś/IO), możliwy do zresetowania |
1-Błąd punktu docelowego |
84 |
Nieprawidłowa utrata pakietów w komunikacji z rozszerzonym urządzeniem peryferyjnym (zewnętrzna oś/IO), możliwy do zresetowania |
1-Błąd punktu docelowego |
97 |
Śledzenie taśmociągu - zbyt duża zmiana orientacji między punktem początkowym a punktem odniesienia, możliwy do zresetowania |
1-Błąd punktu docelowego |
113 |
Sterowanie stałą siłą - przekroczenie maksymalnej odległości regulacji w kierunku X, możliwy do zresetowania |
1-Błąd punktu docelowego |
114 |
Sterowanie stałą siłą - przekroczenie maksymalnej odległości regulacji w kierunku Y, możliwy do zresetowania |
1-Błąd punktu docelowego |
115 |
Sterowanie stałą siłą - przekroczenie maksymalnej odległości regulacji w kierunku Z, możliwy do zresetowania |
1-Błąd punktu docelowego |
116 |
Sterowanie stałą siłą - przekroczenie maksymalnego kąta regulacji w kierunku RX, możliwy do zresetowania |
1-Błąd punktu docelowego |
117 |
Sterowanie stałą siłą - przekroczenie maksymalnego kąta regulacji w kierunku RY, możliwy do zresetowania |
1-Błąd punktu docelowego |
118 |
Sterowanie stałą siłą - przekroczenie maksymalnego kąta regulacji w kierunku RZ, możliwy do zresetowania |
1-Błąd punktu docelowego |
119 |
Błąd danych zewnętrznego czujnika, możliwy do zresetowania |
1-Błąd punktu docelowego |
120 |
Nieudana próba ruchu eksploracyjnego po linii śrubowej, możliwy do zresetowania |
1-Błąd punktu docelowego |
121 |
Nieudany ruch obrotowy z wsuwaniem, możliwy do zresetowania |
1-Błąd punktu docelowego |
122 |
Nieudany ruch liniowy z wsuwaniem, możliwy do zresetowania |
1-Błąd punktu docelowego |
123 |
Nieudany ruch lokalizacji powierzchni, możliwy do zresetowania |
1-Błąd punktu docelowego |
129 |
Przekroczenie maksymalnej liczby punktów rejestracji momentu obrotowego, możliwy do zresetowania |
1-Błąd punktu docelowego |
130 |
Błąd przełączania prędkości, możliwy do zresetowania |
1-Błąd punktu docelowego |
147 |
Błąd śledzenia ogniska, możliwy do zresetowania |
1-Błąd punktu docelowego |
148 |
Przekroczenie limitu prędkości orientacji, możliwy do zresetowania |
1-Błąd punktu docelowego |
149 |
Nieprawidłowe sprzężenie zwrotne słowa stanu stawu, możliwy do zresetowania |
2-Awaria napędu |
1 |
Awaria napędu osi 1, niemożliwy do zresetowania |
2-Awaria napędu |
2 |
Awaria napędu osi 2, niemożliwy do zresetowania |
2-Awaria napędu |
3 |
Awaria napędu osi 3, niemożliwy do zresetowania |
2-Awaria napędu |
4 |
Awaria napędu osi 4, niemożliwy do zresetowania |
2-Awaria napędu |
5 |
Awaria napędu osi 5, niemożliwy do zresetowania |
2-Awaria napędu |
6 |
Awaria napędu osi 6, niemożliwy do zresetowania |
3-Błąd przekroczenia miękkiego limitu |
1 |
Błąd przekroczenia miękkiego limitu osi 1, możliwy do zresetowania |
3-Błąd przekroczenia miękkiego limitu |
2 |
Błąd przekroczenia miękkiego limitu osi 2, możliwy do zresetowania |
3-Błąd przekroczenia miękkiego limitu |
3 |
Błąd przekroczenia miękkiego limitu osi 3, możliwy do zresetowania |
3-Błąd przekroczenia miękkiego limitu |
4 |
Błąd przekroczenia miękkiego limitu osi 4, możliwy do zresetowania |
3-Błąd przekroczenia miękkiego limitu |
5 |
Błąd przekroczenia miękkiego limitu osi 5, możliwy do zresetowania |
3-Błąd przekroczenia miękkiego limitu |
6 |
Błąd przekroczenia miękkiego limitu osi 6, możliwy do zresetowania |
4-Błąd kolizji |
1 |
Błąd kolizji osi 1, możliwy do zresetowania |
4-Błąd kolizji |
2 |
Błąd kolizji osi 2, możliwy do zresetowania |
4-Błąd kolizji |
3 |
Błąd kolizji osi 3, możliwy do zresetowania |
4-Błąd kolizji |
4 |
Błąd kolizji osi 4, możliwy do zresetowania |
4-Błąd kolizji |
5 |
Błąd kolizji osi 5, możliwy do zresetowania |
4-Błąd kolizji |
6 |
Błąd kolizji osi 6, możliwy do zresetowania |
4-Błąd kolizji |
7 |
Błąd kolizji końcówki, możliwy do zresetowania |
5-Błąd liczby aktywnych stacji podrzędnych |
1 |
Błąd liczby aktywnych stacji podrzędnych, niemożliwy do zresetowania |
6-Błąd stacji podrzędnej |
1 |
Utrata połączenia ze stacją podrzędną, niemożliwy do zresetowania |
6-Błąd stacji podrzędnej |
2 |
Stan stacji podrzędnej niezgodny z ustawioną wartością, niemożliwy do zresetowania |
6-Błąd stacji podrzędnej |
3 |
Stacja podrzędna nie skonfigurowana, niemożliwy do zresetowania |
6-Błąd stacji podrzędnej |
4 |
Błąd konfiguracji stacji podrzędnej, niemożliwy do zresetowania |
6-Błąd stacji podrzędnej |
5 |
Błąd inicjalizacji stacji podrzędnej, niemożliwy do zresetowania |
6-Błąd stacji podrzędnej |
6 |
Błąd inicjalizacji komunikacji e-mail stacji podrzędnej, niemożliwy do zresetowania |
7-Błąd IO |
1 |
Błąd kanału, możliwy do zresetowania |
7-Błąd IO |
2 |
Błąd wartości, możliwy do zresetowania |
7-Błąd IO |
3 |
Przekroczenie czasu oczekiwania WaitDI, możliwy do zresetowania |
7-Błąd IO |
4 |
Przekroczenie czasu oczekiwania WaitAI, możliwy do zresetowania |
7-Błąd IO |
5 |
Przekroczenie czasu oczekiwania WaitAxleDI, możliwy do zresetowania |
7-Błąd IO |
6 |
Przekroczenie czasu oczekiwania WaitAxleAI, możliwy do zresetowania |
7-Błąd IO |
7 |
Błąd funkcji skonfigurowanej dla kanału, możliwy do zresetowania |
7-Błąd IO |
8 |
Przekroczenie czasu łuku początkowego, możliwy do zresetowania |
7-Błąd IO |
9 |
Przekroczenie czasu łuku końcowego, możliwy do zresetowania |
7-Błąd IO |
10 |
Przekroczenie czasu poszukiwania pozycji, możliwy do zresetowania |
7-Błąd IO |
11 |
Przekroczenie czasu wykrywania IO taśmociągu, możliwy do zresetowania |
7-Błąd IO |
12 |
Przekroczenie czasu oczekiwania WaitAuxDI, możliwy do zresetowania |
7-Błąd IO |
13 |
Przekroczenie czasu oczekiwania WaitAuxAI, możliwy do zresetowania |
7-Błąd IO |
14 |
Przekroczenie czasu poszukiwania pozycji drutu spawalniczego, możliwy do zresetowania |
8-Błąd chwytaka |
1 |
Błąd przekroczenia czasu ruchu chwytaka, możliwy do zresetowania |
9-Błąd pliku |
1 |
Błąd wersji pliku konfiguracyjnego zbt, błąd inicjalizacji - niemożliwy do zresetowania |
9-Błąd pliku |
2 |
Nieudane ładowanie pliku konfiguracyjnego zbt, błąd inicjalizacji - niemożliwy do zresetowania |
9-Błąd pliku |
3 |
Błąd wersji pliku konfiguracyjnego user, błąd inicjalizacji - niemożliwy do zresetowania |
9-Błąd pliku |
4 |
Nieudane ładowanie pliku konfiguracyjnego user, błąd inicjalizacji - niemożliwy do zresetowania |
9-Błąd pliku |
5 |
Błąd wersji pliku konfiguracyjnego exaxis, błąd inicjalizacji - niemożliwy do zresetowania |
9-Błąd pliku |
6 |
Nieudane ładowanie pliku konfiguracyjnego exaxis, błąd inicjalizacji - niemożliwy do zresetowania |
9-Błąd pliku |
7 |
Niezgodność modelu robota, wymagane ponowne ustawienie - niemożliwy do zresetowania |
9-Błąd pliku |
8 |
Błąd wersji pliku konfiguracyjnego dhpara, błąd inicjalizacji - niemożliwy do zresetowania |
9-Błąd pliku |
9 |
Nieudane ładowanie pliku konfiguracyjnego dhpara, błąd inicjalizacji - niemożliwy do zresetowania |
9-Błąd pliku |
10 |
Model robota nie ustawiony - niemożliwy do zresetowania |
9-Błąd pliku |
11 |
Błąd wersji pliku konfiguracyjnego load, błąd inicjalizacji - niemożliwy do zresetowania |
9-Błąd pliku |
12 |
Nieudane ładowanie pliku konfiguracyjnego load, błąd inicjalizacji - niemożliwy do zresetowania |
9-Błąd pliku |
13 |
Błąd wersji pliku konfiguracyjnego speed, błąd inicjalizacji - niemożliwy do zresetowania |
9-Błąd pliku |
14 |
Nieudane ładowanie pliku konfiguracyjnego speed, błąd inicjalizacji - niemożliwy do zresetowania |
10-Osobliwa pozycja |
1 |
Osobliwa pozycja |
11-Błąd komunikacji z napędem |
1 |
Błąd komunikacji z napędem osi 1, niemożliwy do zresetowania |
11-Błąd komunikacji z napędem |
2 |
Błąd komunikacji z napędem osi 2, niemożliwy do zresetowania |
11-Błąd komunikacji z napędem |
3 |
Błąd komunikacji z napędem osi 3, niemożliwy do zresetowania |
11-Błąd komunikacji z napędem |
4 |
Błąd komunikacji z napędem osi 4, niemożliwy do zresetowania |
11-Błąd komunikacji z napędem |
5 |
Błąd komunikacji z napędem osi 5, niemożliwy do zresetowania |
11-Błąd komunikacji z napędem |
6 |
Błąd komunikacji z napędem osi 6, niemożliwy do zresetowania |
12-Miękki limit zewnętrznej osi |
1 |
Przekroczenie miękkiego limitu osi 1, możliwy do zresetowania |
12-Miękki limit zewnętrznej osi |
2 |
Przekroczenie miękkiego limitu osi 2, możliwy do zresetowania |
12-Miękki limit zewnętrznej osi |
3 |
Przekroczenie miękkiego limitu osi 3, możliwy do zresetowania |
12-Miękki limit zewnętrznej osi |
4 |
Przekroczenie miękkiego limitu osi 4, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
1 |
Przekroczenie limitu numeru narzędzia, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
2 |
Błąd progu ukończenia pozycjonowania, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
3 |
Błąd poziomu kolizji, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
4 |
Błąd masy ładunku, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
5 |
Błąd X środka ciężkości ładunku, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
6 |
Błąd Y środka ciężkości ładunku, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
7 |
Błąd Z środka ciężkości ładunku, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
8 |
Błąd czasu filtrowania DI, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
9 |
Błąd czasu filtrowania AxleDI, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
10 |
Błąd czasu filtrowania AI, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
11 |
Błąd czasu filtrowania AxleAI, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
12 |
Błąd zakresu wysokiego/niskiego poziomu DI, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
13 |
Błąd zakresu wysokiego/niskiego poziomu DO, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
14 |
Przekroczenie limitu numeru przedmiotu, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
15 |
Przekroczenie limitu numeru zewnętrznej osi, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
16 |
Błąd kanału enkodera taśmociągu, możliwy do zresetowania |
13-Błąd parametrów ustawienia |
17 |
Błąd numeru osi przedmiotu taśmociągu, możliwy do zresetowania |
20.2. Załącznik 2: Tabela Usterek Szafy Sterowniczej Szerokiego Napięcia
Kod Usterki |
Nazwa Usterki |
Metoda Postępowania |
3 |
MCU pomocniczy offline |
1. Ponownie wgrać oprogramowanie MCU pomocniczego
2. Naprawić MCU pomocniczy lub wymienić szafę sterowniczą
|
4 |
Niezgodność wejścia awaryjnego MCU głównego i pomocniczego |
1. Sprawdzić wiązkę przycisku awaryjnego skrzynki przycisków lub wymienić zespół skrzynki przycisków
2. Sprawdzić dwie wiązki zwarciowe przycisku awaryjnego na zaciskach szafy sterowniczej
3. Jeśli usterka nadal występuje, naprawić lub wymienić szafę sterowniczą
|
5 |
Niezgodność wejścia bezpieczeństwa MCU głównego i pomocniczego |
1. Sprawdzić dwie wiązki zwarciowe bezpieczeństwa na zaciskach szafy sterowniczej
2. Jeśli usterka nadal występuje, naprawić lub wymienić szafę sterowniczą
|
6 |
Niezgodność wejścia awaryjnego i przycisku zezwalającego 3-pozycyjnego MCU głównego i pomocniczego |
1. Sprawdzić przełącznik zezwalający 3-pozycyjny na panelu operatorskim i wiązkę panelu operatorskiego
2. Wymienić zespół panelu operatorskiego
3. Sprawdzić, czy Web jest w trybie panelu operatorskiego i czy panel operatorski jest podłączony
4. Jeśli usterka nadal występuje, naprawić lub wymienić szafę sterowniczą
|
7 |
Niezgodność wejścia/wyjścia STO głównego |
1. Sprawdzić, czy wtyk przewodu ciężkiego szafy sterowniczej i wiązka STO są pewnie podłączone
2. Sprawdzić, czy napęd obsługuje funkcję STO
3. Dla konfiguracji certyfikowana szafa sterownicza szerokiego napięcia + robot niecertyfikowany, sprawdzić czy włączono tryb bezpieczeństwa funkcjonalnego
4. Certyfikowana szafa sterownicza szerokiego napięcia w trybie certyfikacji włącza funkcję wykrywania usterek STO; robot niecertyfikowany nie obsługuje trybu bezpieczeństwa funkcjonalnego
5. Jeśli usterka nadal występuje, naprawić lub wymienić szafę sterowniczą
|
8 |
Niezgodność wejścia/wyjścia STO pomocniczego |
1. Sprawdzić, czy wtyk przewodu ciężkiego szafy sterowniczej i wiązka STO są pewnie podłączone
2. Sprawdzić, czy napęd obsługuje funkcję STO
3. Dla konfiguracji certyfikowana szafa sterownicza szerokiego napięcia + robot niecertyfikowany, sprawdzić czy włączono tryb bezpieczeństwa funkcjonalnego
4. Certyfikowana szafa sterownicza szerokiego napięcia w trybie certyfikacji włącza funkcję wykrywania usterek STO; robot niecertyfikowany nie obsługuje trybu bezpieczeństwa funkcjonalnego
5. Jeśli usterka nadal występuje, naprawić lub wymienić szafę sterowniczą
|
9 |
MCU główny wykrywa niezgodność wejścia/wyjścia przekaźnika 48V |
1. Sprawdzić wejście i sprzężenie zwrotne przekaźnika wymuszonego w szafie sterowniczej
2. Sprawdzić, czy przekaźnik 48V w szafie sterowniczej nie jest zablokowany
3. Sprawdzić, czy obwód sprzężenia zwrotnego przekaźnika 48V w szafie sterowniczej działa prawidłowo
4. Jeśli usterka nadal występuje, naprawić lub wymienić szafę sterowniczą
|
10 |
MCU pomocniczy wykrywa niezgodność wejścia/wyjścia przekaźnika 48V |
1. Sprawdzić wejście i sprzężenie zwrotne przekaźnika wymuszonego w szafie sterowniczej
2. Sprawdzić, czy przekaźnik 48V w szafie sterowniczej nie jest zablokowany
3. Sprawdzić, czy obwód sprzężenia zwrotnego przekaźnika 48V w szafie sterowniczej działa prawidłowo
4. Jeśli usterka nadal występuje, naprawić lub wymienić szafę sterowniczą
|
Szafa sterownicza wyłączona, brak napięcia 48V |
1. Sprawdzić obwód układu zabezpieczenia przed zwarciem 24V i sprawdzić, czy nie ma zwarć na 24V
2. Sprawdzić wiązki zwarciowe zacisków wejścia awaryjnego i wejścia bezpieczeństwa
3. Sprawdzić, czy płytka pomocnicza zasilania 24V w szafie sterowniczej dostarcza napięcie 24V
4. Jeśli usterka nadal występuje, naprawić lub wymienić szafę sterowniczą
|
20.3. Dodatek 3: Tabela kodów awarii serwonapędu
Kod awarii |
Nazwa awarii |
Sposób rozwiązania |
1 |
Awaria przetężenia programowego |
1. Sprawdź, czy obciążenie lub opór stawu nie wzrosły lub nie są nieprawidłowe
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień płytę sterującą napędu
|
2 |
Awaria przepięcia |
Zmniejsz prędkość lub przyspieszenie robota |
3 |
Awaria napięcia |
1. Sprawdź, czy napięcie wyjściowe zasilacza 48V w skrzynce sterowniczej jest nieprawidłowe
2. Sprawdź, czy płyta sterująca napędu i obudowa stawu nie są zwarte
3. Jeśli awaria nie zostanie usunięta, napraw lub wymień płytę sterującą napędu
|
4 |
Awaria przegrzania |
Zmniejsz obciążenie robota lub zmniejsz prędkość robota |
5 |
Awaria przeciążenia |
Zmniejsz obciążenie robota lub zmniejsz prędkość robota |
6 |
Awaria nadmiernej prędkości |
1. Sprawdź, czy śruba ustalająca między zespołem enkodera magnetycznego a wałem silnika nie jest poluzowana
2. Wykonaj ponownie zerowanie enkodera
3. Jeśli awaria nie zostanie usunięta, napraw lub wymień zespół enkodera magnetycznego
|
7 |
Awaria nieprawidłowego parametru |
Napraw lub wymień płytę sterującą napędu |
8 |
Awaria „lotu” (niekontrolowany ruch) |
1. Sprawdź, czy śruba ustalająca między zespołem enkodera magnetycznego a wałem silnika nie jest poluzowana
2. Wykonaj ponownie zerowanie enkodera
3. Jeśli awaria nie zostanie usunięta, napraw lub wymień zespół enkodera magnetycznego
|
9 |
Awaria błędu pozycji |
1. Sprawdź, czy obciążenie lub opór stawu nie wzrosły lub nie są nieprawidłowe
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień płytę sterującą napędu
|
10 |
Awaria przepełnienia pozycji |
1. Sprawdź, czy twardy ogranicznik nie jest poluzowany
2. Wykonaj ponownie zerowanie robota
|
11 |
Awaria przetężenia sprzętowego |
Napraw lub wymień płytę sterującą napędu |
12 |
Awaria blokady napędu |
Nieaktywowane |
13 |
Awaria blokowania silnika |
1. Sprawdź, czy elektromagnes hamulca jest zaciągnięty
2. Sprawdź, czy nie uderzono w twardy ogranicznik
3. Jeśli awaria nie zostanie usunięta, napraw lub wymień płytę sterującą napędu
|
14 |
Awaria zasilania mocy |
Nieaktywowane |
15 |
Awaria STO |
Nieaktywowane |
16 |
Awaria zerowania AD prądu fazowego |
Napraw lub wymień płytę sterującą napędu |
17 |
Awaria EEPROM |
Napraw lub wymień płytę sterującą napędu |
18 |
Awaria Halla |
1. Sprawdź, czy wiązka Halla jest dobrze podłączona, czy nie ma zwarcia lub przerwy
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień staw
|
19 |
Awaria enkodera |
Napraw lub wymień zespół enkodera magnetycznego |
20 |
Awaria zerowania enkodera |
1. Wykonaj ponownie zerowanie enkodera
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień zespół enkodera magnetycznego
|
21 |
Awaria utraty sygnału Z enkodera |
Nieaktywowane |
22 |
Awaria zliczania enkodera |
Nieaktywowane |
23 |
Awaria przepełnienia danych wieloobrotowych enkodera |
Nieaktywowane |
24 |
Awaria zegara zewnętrznego |
Napraw lub wymień płytę sterującą napędu |
25 |
Awaria sekwencji faz UVW |
Nieaktywowane |
26 |
Awaria FPGA |
Nieaktywowane |
27 |
Awaria powrotu do zera |
Nieaktywowane |
28 |
Awaria enkodera magnetycznego |
1. Sprawdź, czy śruba ustalająca między zespołem enkodera magnetycznego a wałem silnika nie jest poluzowana
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień zespół enkodera magnetycznego
|
29 |
Awaria przerwy w przewodzie zasilania silnika |
1. Sprawdź, czy przewód zasilania silnika jest dobrze podłączony, czy nie ma zwarcia lub przerwy
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień płytę sterującą napędu
|
30 |
Awaria EtherCAT |
1. Sprawdź, czy kabel sieciowy jest dobrze podłączony, czy nie ma zwarcia lub przerwy
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień płytę sterującą napędu
|
31 |
Awaria EtherCAT_SM_DOG |
1. Sprawdź, czy kabel sieciowy jest dobrze podłączony, czy nie ma zwarcia lub przerwy
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień płytę sterującą napędu
|
32 |
Awaria EtherCAT_FATALSYNC |
1. Sprawdź, czy kabel sieciowy jest dobrze podłączony, czy nie ma zwarcia lub przerwy
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień płytę sterującą napędu
|
33 |
Awaria EtherCAT_SYNC |
1. Sprawdź, czy kabel sieciowy jest dobrze podłączony, czy nie ma zwarcia lub przerwy
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień płytę sterującą napędu
|
34 |
Awaria EtherCAT_RFT |
1. Sprawdź, czy kabel sieciowy jest dobrze podłączony, czy nie ma zwarcia lub przerwy
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień płytę sterującą napędu
|
35 |
Awaria adresu osi napędu |
1. Wykonaj ponownie konfigurację adresu osi napędu
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień płytę sterującą napędu
|
36 |
Awaria zerowania robota |
1. Wykonaj ponownie zerowanie robota
2. Najpierw użyj JLINK, aby wymazać FLASH, a następnie pobierz ponownie program i wykonaj zerowanie
3. Jeśli awaria nie zostanie usunięta, napraw lub wymień płytę sterującą napędu
|
37 |
Awaria komunikacji enkodera |
1. Sprawdź, czy wiązka enkodera jest dobrze podłączona, czy nie ma zwarcia lub przerwy
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień zespół enkodera magnetycznego
|
40 |
Awaria modułu enkodera magnetycznego - błąd zerowania |
1. Wykonaj ponownie zerowanie zespołu enkodera magnetycznego
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień zespół enkodera magnetycznego
|
41 |
Awaria modułu enkodera magnetycznego - błąd wieloobrotowy |
1. Sprawdź, czy śruba ustalająca między zespołem enkodera magnetycznego a wałem silnika nie jest poluzowana
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień zespół enkodera magnetycznego
|
42 |
Awaria modułu enkodera magnetycznego - awaria małego enkodera wieloobrotowego |
1. Sprawdź, czy układ małego enkodera wieloobrotowego nie jest nieprawidłowy
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień zespół enkodera magnetycznego
|
43 |
Awaria modułu enkodera magnetycznego - awaria dużego enkodera wieloobrotowego |
1. Sprawdź, czy układ dużego enkodera wieloobrotowego nie jest nieprawidłowy
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień zespół enkodera magnetycznego
|
44 |
Awaria modułu enkodera magnetycznego - awaria enkodera pojedynczego obrotu |
1. Sprawdź, czy układ enkodera pojedynczego obrotu nie jest nieprawidłowy
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień zespół enkodera magnetycznego
|
45 |
Awaria modułu enkodera magnetycznego - awaria enkodera optycznego |
1. Sprawdź, czy tarcza enkodera optycznego nie jest zabrudzona lub źle przyklejona
2. Jeśli awaria nie zostanie usunięta, napraw lub wymień zespół enkodera magnetycznego
|
46 |
Błąd konfiguracji typu robota |
1. Bez wyłączania zasilania sprawdzić numer wersji oprogramowania napędu z usterką
2. Ponownie skonfigurować typ robota
3. Jeśli usterka nadal występuje, wymienić lub naprawić płytkę napędu
|
47 |
Błąd wykrywania napięcia hamulca |
1. Sprawdzić, czy okablowanie hamulca jest nieprawidłowe
2. Sprawdzić, czy obwód hamulca jest nieprawidłowy
|
50 |
Błąd polecenia pozycji |
1. Sprawdzić, czy polecenie pozycji wysłane przez komputer nadrzędny (kontroler) jest nieprawidłowe (lub mutacja polecenia pozycji)
|
51 |
Błąd modułu enkodera magnetycznego - błąd enkodera optycznego |
1. Sprawdzić, czy okablowanie czujnika momentu obrotowego jest nieprawidłowe
2. Jeśli usterka nadal występuje, naprawić lub wymienić czujnik momentu obrotowego
|
20.4. Dodatek 4: Aktualizacja 485 płyty końcowej
Podczas użytkowania w terenie może zaistnieć konieczność aktualizacji oprogramowania sprzętowego w celu spełnienia nowych wymagań. Dostarczony zostanie nowy plik aktualizacji (XX_XX_MAIN.bin). Aktualizacja płyty końcowej odbywa się przez interfejs 485 (wymagany jest moduł USB na 485). Kroki aktualizacji są następujące:
Krok 1: Podłączenie 485, Na końcu robota znajduje się 5-stykowe złącze komunikacyjne typu lotniczego. Rozmieszczenie pinów złącza lotniczego oraz opis pinów przedstawiono na Wykresie 1. Podłącz 485-A i 485-B na końcu robota odpowiednio do A i B narzędzia USB-485 za pomocą skrętki.
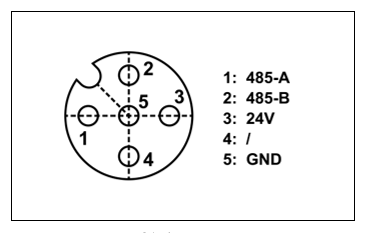
Wykres 18.3-1 Rozmieszczenie pinów złącza lotniczego
Krok 2: Połączenie sprzętowe, Podłącz końcówkę USB narzędzia USB-485 do komputera PC. W Menedżerze urządzeń komputera PC, jeśli narzędzie USB-485 zostanie rozpoznane, pojawi się następujący interfejs.
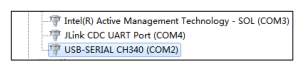
Wykres 18.3-2 Opis rozpoznawania portu USB-485
Krok 3: Narzędzie do aktualizacji, Po zakończeniu podłączania otwórz „Asystenta portu szeregowego FAIRINO”, kliknij przycisk „Płyta końcowa”, w funkcji „Ustawienia parametrów portu szeregowego” wybierz rozpoznany powyżej port szeregowy, prędkość 115200, 8 bitów danych, brak bitu parzystości, 1 bit stopu, a następnie otwórz port szeregowy. Po pomyślnym wykonaniu pojawi się komunikat „Port szeregowy otwarty pomyślnie”.
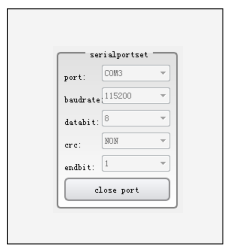
Wykres 18.3-3 Ustawienia parametrów portu szeregowego
Krok 4: Aktualizacja oprogramowania sprzętowego, Wybierz „Płyta końcowa”, kliknij „Aktualizacja oprogramowania sprzętowego”, jak pokazano na wykresie:
Wykres 18.3-4 Aktualizacja oprogramowania sprzętowego płyty końcowej
Najpierw kliknij „Flash擦除” (Kasowanie Flash). Po pomyślnym skasowaniu, w obszarze odbierania danych pojawi się komunikat o pomyślnym skasowaniu.
Otwórz plik (plik do aktualizacji), wybierz ścieżkę przechowywania, jak poniżej. Po wybraniu nazwa pliku do aktualizacji pojawi się w polu wyświetlania nazwy pliku.
Wykres 18.3-5 Wybór pliku aktualizacji
Kliknij „发送文件” (Wyślij plik). Gdy pasek postępu wskaże 100%, oznacza to, że wysyłanie pliku aktualizacji zostało zakończone.
Krok 5: Weryfikacja aktualizacji, Uruchom ponownie system. W zakładce „Informacje konserwacyjne” wybierz „Zapytaj o wersję oprogramowania sprzętowego płyty końcowej”. W „Obszarze odbierania danych” wyświetli się informacja o wersji oprogramowania sprzętowego. Jeśli jest zgodna z wersją pliku aktualizacji, aktualizacja powiodła się. W przeciwnym razie aktualizacja nie powiodła się.
Wykres 18.3-6 Zapytanie o wersję oprogramowania sprzętowego
20.5. Dodatek 5: Aktualizacja 485 skrzynki sterowniczej
W skrzynce sterowniczej robota znajduje się interfejs „Zasilanie i komunikacja”. Podłącz odpowiednio A i B narzędzia USB-485 do „485-A” i „485-B” tego interfejsu.
Proces aktualizacji jest taki sam jak w przypadku płyty końcowej, należy odpowiednio wybrać oprogramowanie. Nie będzie to tutaj powtarzane.
Wykres 18.4-1 Interfejs zasilania i komunikacji
20.6. Dodatek 6: Lista części zamiennych i części zużywających się
Część |
Numer |
Ilość |
Śruba M8*30 |
4.0.08.2006185 |
4 |
Sworzeń cylindryczny typ A 8*20 |
4.5.00.2013076 |
2 |
Bezpiecznik 5x20 6A |
1 |